Od jedne kamere do više objektiva
⚡ Ukratko o temi
| Godina izlaska | 2011. (početak ere 3D eksperimenata) |
|---|---|
| Ključna inovacija | Implementacija fuzije podataka sa više senzora (Computational Photography) |
Zabluda o trećoj dimenziji
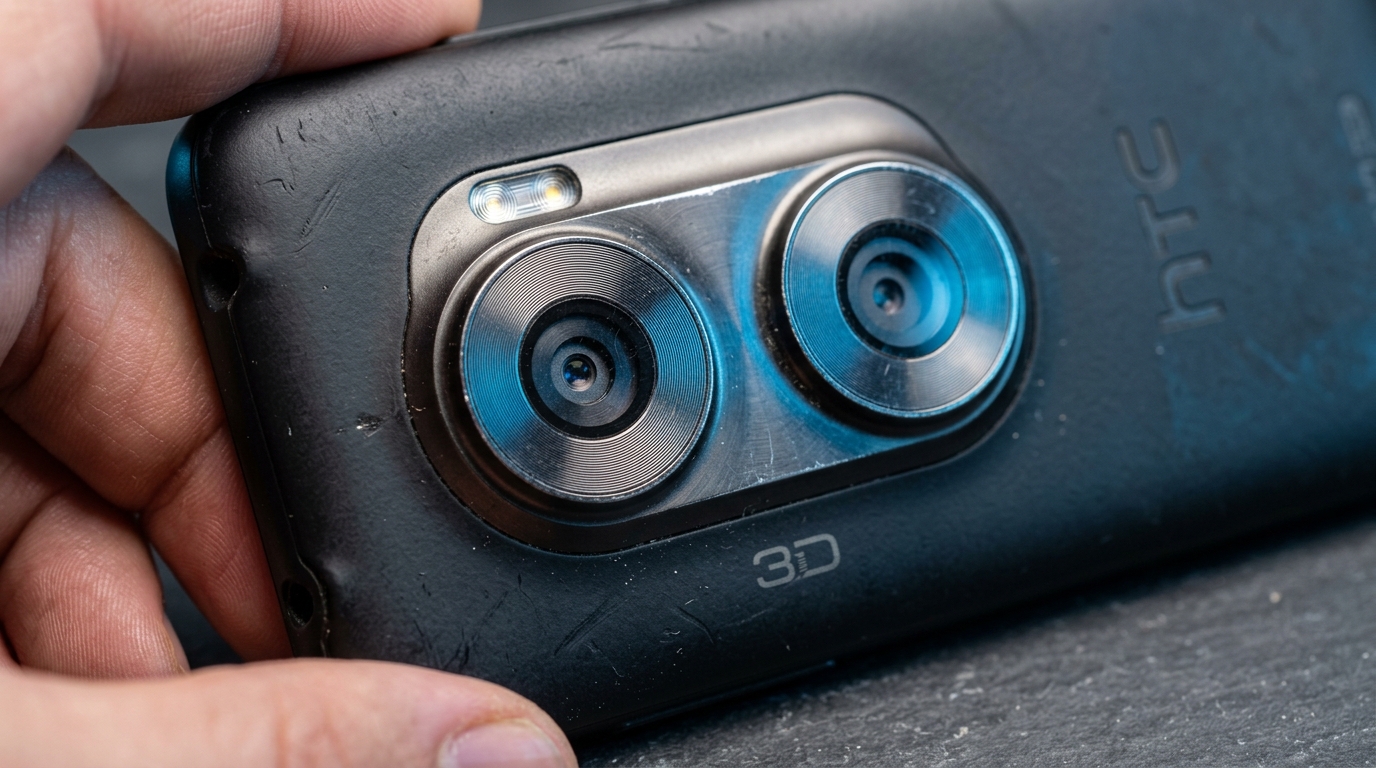
Prvi talas višestrukih kamera, predvođen modelima kao što su LG Optimus 3D i HTC Evo 3D, bio je zasnovan na pogrešnoj premisi. Proizvođači su verovali da će 3D sadržaj biti sledeća velika stvar. Dve kamere postavljene jedna pored druge imitirale su ljudske oči, pokušavajući da uhvate dubinu. Rezultat je bio tehnički fascinantan, ali vizuelno zamoran, a podrška ekrana koji su zahtevali posebne naočare ili paralaksne barijere brzo je izbledela. To je bila lekcija da optika bez jasne upotrebne vrednosti ostaje samo egzotika.
Era pomoćnih senzora
Nakon kraha 3D trenda, industrija se okrenula ka „pomoćnim senzorima“. Ovo je bio period kada smo na poleđinama telefona viđali senzore dubine od 2 MP koji su služili isključivo za zamućivanje pozadine (bokeh efekat). Iako su marketinški prodavani kao „napredna tehnologija“, njihova stvarna uloga bila je premošćavanje jaza dok senzori glavne kamere nisu postali dovoljno brzi i pametni da taj posao obave samostalno uz pomoć veštačke inteligencije.
Različite žižne daljine: Prava revolucija
Pravi preokret nastupio je kada su proizvođači prestali da dodaju senzore radi „popunjavanja prostora“ i počeli da implementiraju različite žižne daljine. Uvođenje ultra-širokougaonih objektiva i pravih optičkih zumova (telefoto) promenilo je kompoziciju fotografije. Više ne zavisimo od fizičkog pomeranja napred-nazad; sada biramo perspektivu iz jednog džepnog uređaja. Svaki objektiv ima svoju namenu: glavni za svakodnevne situacije, široki za arhitekturu i pejzaže, i telefoto za portrete i detalje.
Fuzija i orkestracija
Danas, kada pritisnete okidač, telefon ne koristi samo jedan objektiv. Moderni sistemi koriste „fuziju slika“ – procesor uzima podatke sa svih senzora istovremeno. Dok glavni senzor hvata detalje i boju, telefoto senzor može dodati teksturu, a ultra-široki informacije o osvetljenju. To je orkestracija gde hardver pruža sirove podatke, a softver, vođen algoritmima za mašinsko učenje, sklapa sliku koju ljudsko oko često vidi bolje nego što to dozvoljava sama fizika sočiva.
Zaključak uredništva
Evolucija od jedne kamere do kompleksnih modula nije bila linearna, već ciklična – od naivnih 3D pokušaja, preko suvišnih senzora, do precizno dizajniranih sistema koji danas definišu mobilnu fotografiju. Trajna tekovina ovog razvoja nije broj sočiva, već demokratizacija vizuelnog pripovedanja. Bez obzira na to koliko objektiva imamo u džepu, suština ostaje ista: alat je postao toliko transparentan da više ne razmišljamo o tehnologiji, već samo o trenutku koji želimo da zabeležimo.
- Zvanična tehnička dokumentacija — Arhivske tehničke specifikacije uređaja od 2010. do 2024.
- Telekomunikacioni standardi — Dokumentacija o standardima za obradu slike u mobilnim uređajima